
LiDAR-teknologi implementeras med helt olika resultat hos olika fordonstillverkare. Medan vissa har fullt fungerande system levereras andra med inaktiv hårdvara som väntar på mjukvaruaktivering.
De tekniska utmaningarna bakom dessa skillnader handlar om datahantering, systemintegration och leverantörskapacitet.
Implementationen varierar
LiDAR-system från Hesai och RoboSense opererar aktivt i NIO ET7 och XPeng P7 med full funktionalitet.
Mercedes DRIVE PILOT använder Valeo-sensorer för certifierad nivå 3-körning på godkända motorvägsavsnitt.
Teknologin levererar millimeterprecision vid 100 meters avstånd och detekterar fotgängare på 250 meter.
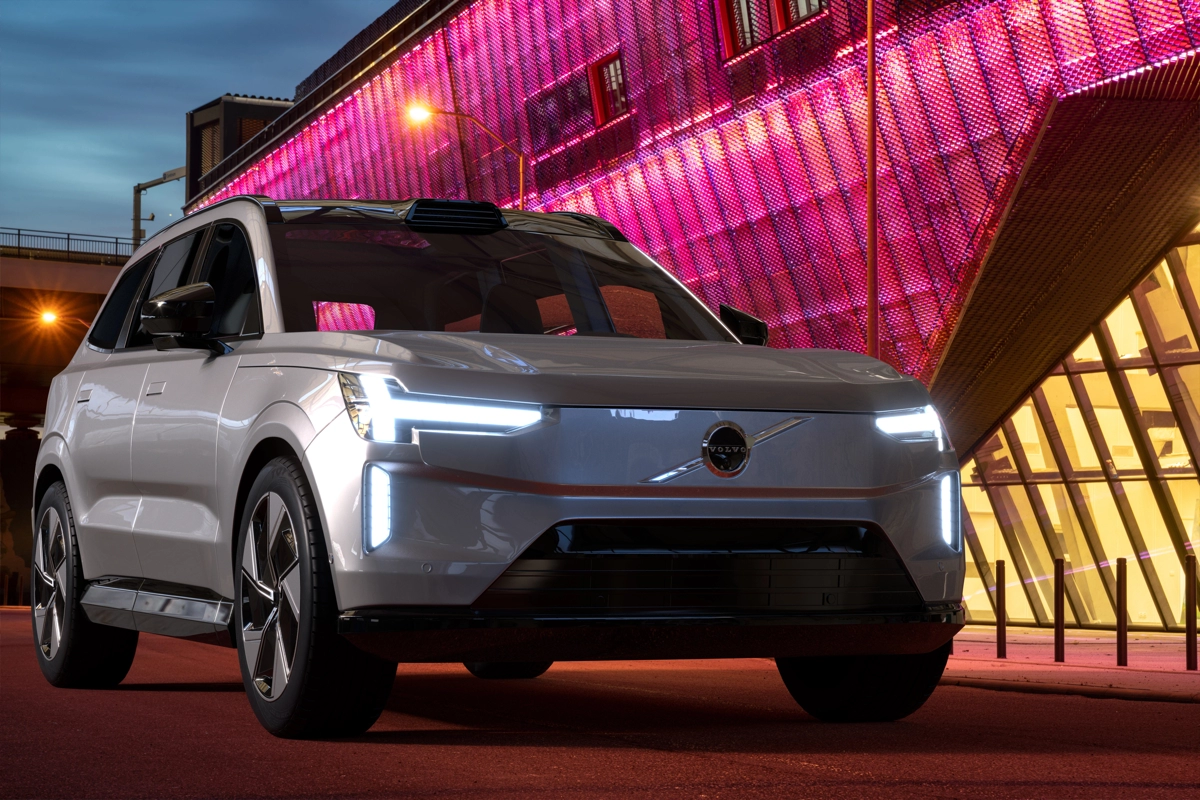
Volvo EX90 har identisk Luminar Iris-hårdvara installerad men systemet opererar enbart i datainsamlingsläge.
Skillnaden ligger inte i sensorteknologin utan i mjukvaruintegration och databearbetningskapacitet.
Datahanteringsutmaningen
LiDAR genererar miljarder datapunkter per sekund. Varje punkt innehåller position, intensitet och tidsstämpel som måste bearbetas inom millisekunder.
Luminar Iris i Volvo-modeller sänder miljoner laserpulser per sekund över 120 graders horisontellt synfält.
Volvo konstaterade att 2024 års centraldator inte hade tillräcklig kapacitet för att hantera LiDAR-datans omfattning. Från och med 2025 utrustas därför alla modeller med Nvidia-processorer.
Systemet bearbetar informationen i flera parallella steg: filtrering av punktmoln, identifiering av objekt, rörelseprediktion och sammanslagning med data från kamera och radar.
LiDAR-system genererar stora datamängder som måste omvandlas till körbeslut i realtid. Fenomenet kallas curse of dimensionality och beskriver hur högupplöst sensorinformation kräver effektiv komprimering till handlingskommandon, något som olika tillverkare hanterar på olika sätt.
Leverantörsspecifika tekniska problem
Luminar, som levererar till Volvo och Polestar, har dokumenterade leveransutmaningar som påverkar systemintegration.
Företaget rapporterar produktionskapacitetsproblem och kvalitetsvariationer i levererade enheter. Detta har lett till att Volvo från april 2026 ändrar Luminar Iris från standardutrustning till tillval på EX90.
Kontrastvis använder Mercedes flera leverantörer parallellt (Luminar och Valeo) vilket ger redundans. Kinesiska Hesai producerar över 500 000 enheter årligen med konsekvent kvalitet, vilket möjliggör storskalig implementation hos asiatiska tillverkare.
Implementation i olika modeller
- Volvo EX90 med SPA2-plattformen har hårdvara installerad men inväntar mjukvaruaktivering. Efter uppdatering förväntas funktioner som förbättrad kollisionsvarning och fotgängardetektering i mörker.
- Polestar 4 använder Mobileye SuperVision istället för Luminar, med planerad leverans mitt 2026. Bytet av leverantör indikerar sökning efter alternativa lösningar.
- Mercedes EQS med DRIVE PILOT har fungerande nivå 3-system begränsat till 95 km/h på godkända motorvägar. Systemet använder redundanta sensorer från flera leverantörer.
Miljöfaktorers påverkan på prestanda
Atmosfäriska förhållanden påverkar LiDAR-prestandan. Backscatter, det vill säga ljus som reflekteras tillbaka mot sensorn från regn, snö och dimma, kan skapa falska datapunkter. Vid kraftig nederbörd minskar räckvidden från omkring 250 till under 30 meter.
Flera ljusspridningar genom snö och partiklar skapar osäkerhet i avståndsmätningen. Filtreringsalgoritmerna behöver i realtid skilja verkliga objekt från miljöbrus.
Sensorfusionens komplexitet
LiDAR kan inte tolka visuell information som skyltar eller vägmarkeringar. Integration med kamerasystem krävs för komplett miljöförståelse. Synkronisering mellan sensorer med olika uppdateringsfrekvenser och dataformat kräver sofistikerad mjukvara.
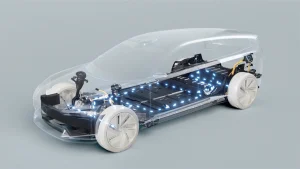
Volvo EX90:s Safe Space Technology kombinerar Luminar Iris med fem radarenheter, sju kameror och tolv ultraljudssensorer. Varje sensor har olika styrkor: LiDAR för exakt avståndsmätning, kameror för visuell tolkning, radar för hastighetsdetektering.
Att sammanföra dessa dataströmmar till en enhetlig miljömodell kräver omfattande utvecklingsarbete.
CMOS-sensorskador
Luminar Iris 1550 nanometer-laser kan orsaka termisk skada på CMOS-sensorer i digitalkameror. Fenomenet dokumenterades när mobilkameror skadades vid filmning av aktiv LiDAR på EX90.
Utvecklingstidslinje
Utvecklingen går mot solid-state LiDAR utan rörliga delar, vilket ökar tillförlitligheten och minskar behovet av service. Metoder som gaussian splatting används för att återskapa 3D-strukturer från färre datapunkter, men tekniken har ännu inte nått realtidsprestanda.
Kommande modellår av Volvo EX90 väntas levereras med aktiv LiDAR från produktionsstart. Äldre bilar kan få funktionen via mjukvaruuppdateringar, men tidplanen är ännu inte fastställd.